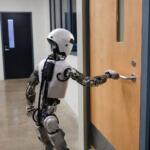
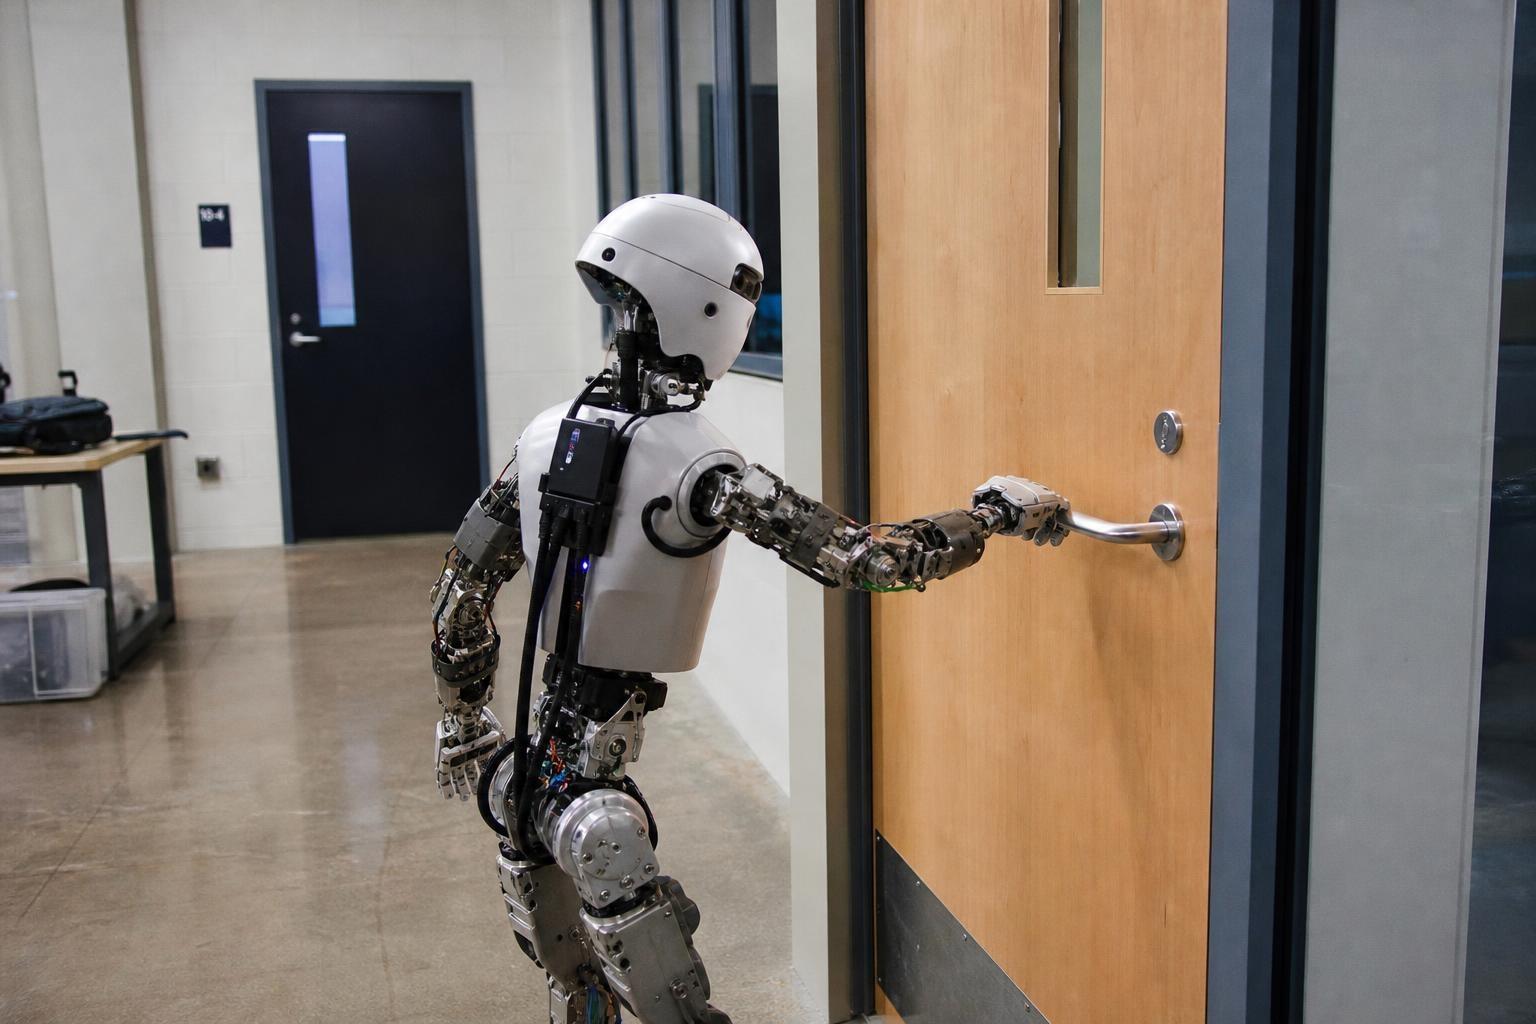
Son las 7:42 en un laboratorio del Distrito Tecnológico de Parque Patricios, Buenos Aires. Una ingeniera apoya una tablet frente a una puerta metálica pintada de gris, a 1,05 metros del piso. En la pantalla se repiten clips de manijas girando y pestillos cediendo. Un robot con ruedas fija sus cámaras, mueve el brazo, duda medio segundo y prueba. La escena se repite 12 veces. En la número 13, el picaporte baja 35 grados y la hoja se abre 22 centímetros.
La ingeniera respira hondo, anota “apertura parcial 0:19” y mira al equipo detrás del vidrio. “Como en una película de ciencia ficción”, dice, pero acá no hay efectos especiales. Hay videos, sensores y un programa que aprende reglas prácticas. El robot observa secuencias comunes —manos, manijas, pestillos— y generaliza. No lo teleoperan. No memoriza una puerta única. Aprende viendo, igual que nosotros, y suma intentos medidos y baratos.
Del video al picaporte: cómo se entrenó el robot
El equipo decidió empezar por un objetivo acotado: abrir puertas de uso diario con manija tipo palanca. Filmó 1.280 clips de 8 a 30 segundos en cuatro edificios de la Ciudad de Buenos Aires: oficinas en Almagro, un centro médico en Once, un consorcio en Caballito y un cowork en Microcentro. Reunieron 64 horas brutas y depuraron 9 horas útiles. Cada clip muestra solo la interacción: acercamiento, agarre, giro, empuje y retirada.
Para etiquetar sin intervención manual, usaron señales del propio video: flujo óptico en la zona de la manija, variación de ángulos y un “clic” detectado por el micrófono cuando el pestillo libera. Con eso armaron pares causa-efecto. El robot no ve un “plano” de la puerta; ve regularidades: orientación de la palanca, altura a 95 o 105 centímetros, holgura al girar 30, 45 o 90 grados. La etiqueta final es un objetivo simple: estado “abierta” versus “no abierta”.
El modelo base es un sistema de comprensión de video preentrenado en millones de fotogramas públicos hasta 2023, ajustado después con el conjunto local. Encima corre una política que traduce “oportunidades de acción” en comandos motores del brazo de 6 grados de libertad. El ajuste fino tomó 48 horas en una estación con 2 GPU de 24 GB y 128 GB de RAM. El consumo fue 3,2 kWh por hora; a 0,21 dólares por kWh, el costo eléctrico rondó 32 dólares.
El truco técnico: ver, predecir y actuar en 340 milisegundos
Durante la ejecución, el robot procesa video en 30 fps con 2 cámaras RGB y una cámara de profundidad. Genera un mapa de “afordancias” que marca dónde agarrar sin resbalar y calcula una pose de agarre con 12 centímetros de margen respecto del borde. Luego aplica control de torque para girar la manija entre 35 y 90 grados, según la estimación de fuerza. El ciclo completo —ver, decidir, mover— marca 340 milisegundos en promedio.
“La clave no es ver la manija, sino anticipar la fricción. Retrocede 5 milímetros si el pestillo no cede y vuelve a intentar en un ángulo más bajo”, explica Lucía Herrera, 34 años, coordinadora del proyecto.
Para medir generalización, se probaron 14 puertas nuevas que el sistema no había visto: madera con marco viejo, chapa cortafuego, vidrio con herrajes cromados y aluminio negro. Fueron 3 edificios en Retiro, Balvanera y Núñez. En 56 intentos, la tasa de éxito fue 84% con tiempo medio de 19 segundos desde el primer frame hasta la apertura. Falló sobre todo en perillas redondas sin palanca y en superficies muy reflectantes.
La mejora vino de tres ajustes medibles. Primero, una política de “exploración suave” que prueba microgiros de 5 en 5 grados antes de forzar. Segundo, un filtro para ignorar reflejos que desplazaban el punto de agarre 2 a 4 centímetros. Tercero, una memoria corta de 2,4 segundos que evita repetir errores de aproximación. Con eso, el daño a las puertas cayó a 0 incidentes en 112 interacciones, frente a 3 marcas leves en la primera semana.
Costos, tiempos y seguridad al probar con puertas reales
El hardware no es exótico ni inalcanzable. La plataforma móvil cuesta cerca de 1.800 dólares; el brazo, 3.200; cámaras y profundímetro, 600; computadora a bordo, 1.000. El conjunto pesa 13,5 kilos y mide 1,05 metros de alto. La batería de 220 Wh entrega 2,8 horas de pruebas con video activo. La recolección de datos tomó 5 jornadas de 6 horas, con traslados por 38 kilómetros dentro de la ciudad en total.
Para no arruinar cerraduras, fijaron límites de fuerza a 20 newtons y un “toque exploratorio” de 2 newtons antes de girar. Si no hay respuesta, se repliega 10 milímetros y vuelve a estimar. El protocolo de seguridad exige 3 personas: una opera el panel, otra observa la puerta y una tercera registra tiempos. En 2 semanas, la tasa de apertura subió de 32% a 81% en entornos no vistos. Se reemplazaron 2 pestillos dañados, a 14.000 pesos cada uno.
El entrenamiento con videos reduce horas de “demostración humana” pagada. Una teleoperación cuesta entre 10 y 20 dólares la hora y escala mal. Aquí, grabar 1.280 clips llevó 2 días hábiles y requirió editor básico. La misma inversión sirve para 20 puertas distintas. Además, los datos se reusan: con 9 horas útiles se cubren alturas de 90 a 110 centímetros, palancas rectas y curvas, y resistencias de 3 a 12 newtons, suficientes para la mayoría de oficinas porteñas.
- Conjunto de datos: 1.280 videos, 9 horas útiles, 4 tipos de puertas, 3 barrios adicionales para validación.
- Tiempo de ajuste fino: 48 horas; inferencia en 340 ms; ventana de memoria de 2,4 segundos.
- Autonomía: 2,8 horas por carga; 112 aperturas continuas antes de recargar a 220 Wh.
- Límites de fuerza: 20 N máximos; microgiros en pasos de 5°; repliegue de 10 mm ante atasco.
- Costo estimado de hardware: 6.600 dólares; mantenimiento mensual: 2.000 pesos en lubricantes y limpieza.
¿Qué cambia en Argentina si un robot abre puertas mirando videos?
La utilidad local aparece en tareas tediosas donde cada puerta suma minutos. En un edificio de 12 pisos con 2 puertas cortafuego por nivel, un recorrido de control puede demorar 18 minutos solo en abrir y cerrar. Si un robot reduce 40 segundos por puerta, ahorra 16 minutos por ronda. En 20 rondas diarias, son 320 minutos. Ese tiempo vuelve en limpieza, logística o mantenimiento sin aumentar la plantilla ni horas extras.
“Si abre una puerta instalada en 1965 sin plano previo, puede trabajar en cualquier consorcio porteño. No necesita el manual del edificio, necesita mirar y aprender”, dice Herrera mientras anota el intento número 117.
El mosaico edilicio argentino complica: hay manijas a 85 centímetros en casonas antiguas y a 110 en torres nuevas; marcos desalineados por 12 milímetros; picaportes cromados que engañan a la cámara. Por eso, el plan suma 6 horas de filmación en Recoleta, Parque Chacabuco y Saavedra, para cubrir variaciones. La idea es simple: más diversidad de videos, menos sorpresas. Agregar 3 horas suele mejorar 6 puntos la tasa de éxito.
Los números mandan. Un consorcio gasta 180.000 pesos al mes en tareas de ronda y apertura fuera de horario. Un robot que abre puertas sin formación específica baja la curva de adopción: menos capacitación, menos rotación y menos accidentes por tironeos. No reemplaza oficios; agiliza pasos repetitivos. Con 6.600 dólares de hardware y 9 horas de video, un administrador puede proyectar amortización en 12 a 18 meses si evita 2 guardias extras por fin de semana.
Quedan pendientes reglas claras de convivencia: señalizar que se graba video para fines de entrenamiento, almacenar localmente y borrar en 30 días, y auditar fuerzas máximas. Son medidas baratas y concretas. La ventaja de este enfoque es operativa: sustituye manuales largos por observación guiada. Se mantiene el control humano con un botón de parada grande y rojo a 1,20 metros, y un tope de torque que jamás supera 20 newtons en puertas internas estándar.
| Punto clave | Detalle | Qué aporta al lector |
|---|---|---|
| Datos de entrenamiento | 1.280 videos, 9 horas útiles, 4 edificios porteños | Dimensión realista del esfuerzo inicial |
| Rendimiento | 84% de éxito en 56 intentos, 19 s promedio | Referencia para comparar resultados propios |
| Costos | Hardware 6.600 USD, electricidad 32 USD por ajuste | Marco de inversión y operación medible |
| Seguridad | Fuerza tope 20 N, repliegue 10 mm, parada de emergencia | Prácticas concretas para evitar daños y reclamos |